Sáng Ăn Khoai
Lộ trìnhRobotics
Đại học · kỹ sư · mô phỏng chạy trực tiếp

Robotics

Động học · động lực học · điều khiển · cảm biến · định vị

Sáu robot thật, mỗi robot một bài: số liệu lấy từ tài liệu hãng, mã nguồn mở và bài báo gốc, phép tính chạy ngay trong trình duyệt. Không phải video: mọi thanh đo, biểu đồ và con số trên màn hình là trạng thái thật của mô phỏng ở khung hình đó.

Mỗi trang mở ra là một bài giảng tự chạy: con trỏ bấm từng nút, khung lời giảng giải thích điều đang xảy ra. Chạm vào bất cứ đâu để tự cầm lái; để yên 25 giây, bài giảng chạy lại.

Dùng trên lớp
  1. Chiếu toàn màn hình, để bài giảng tự chạy một vòng (khoảng 1,5–2 phút).
  2. Cầm lái, đặt câu hỏi "nếu tăng … thì sao?" rồi kéo thanh trượt cho cả lớp xem.
  3. Giao bài: tái hiện một con số trên màn hình bằng tính tay từ công thức trong khung lời giảng.
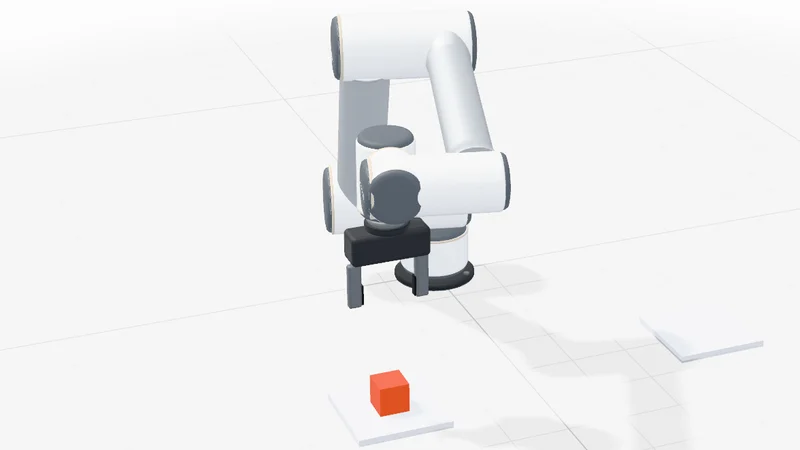
Cánh tay robot 6 trục: ảnh chụp mô phỏngUR5e

Universal Robots UR5eCánh tay robot 6 trục

Cánh tay cộng tác phổ biến nhất trong phòng thí nghiệm và nhà máy, dựng đúng bảng DH của hãng. Kéo từng khớp, chọn một trong tám nghiệm động học nghịch, so MoveJ với MoveL, lái đầu công cụ qua điểm kỳ dị và nhìn tốc độ khớp vọt lên.

  • Động học thuận theo bảng Denavit–Hartenberg của UR
  • Động học nghịch giải tích, đủ 8 nghiệm (vai, khuỷu, cổ tay)
  • Jacobian hình học, chỉ số thao tác Yoshikawa w = |det J|
  • Kỳ dị vai: hình trụ bán kính d4 quanh trục đế
  • MoveJ và MoveL, đa thức bậc năm theo thời gian
  • Mô men giữ do trọng lực ở từng khớp, có tải
d1 162,5 · a2 −425 · a3 −392,2 · d4 133,3 · d5 99,7 · d6 99,6 mm · tầm với 850 mm · tải 5 kg · khớp ±180°/s
Nguồn số liệu
  1. Universal Robots: thông số DH, khối lượng và trọng tâm khâu UR5e
  2. UR5e e-Series datasheet
  3. Universal_Robots_ROS2_Description: kinematics, joint_limits
  4. K. P. Hawkins (2013), Analytic Inverse Kinematics for the Universal Robots UR-5/UR-10, Georgia Tech
  5. ros-industrial ur_kinematics (đối chiếu nghiệm)

Kiểm bằng máy: FK(IK) sai lệch 1,5·10⁻¹² m trên 2000 tư thế ngẫu nhiên. Vỏ ngoài là hình dựng gần đúng, không phải CAD của hãng.
Vào mô phỏng
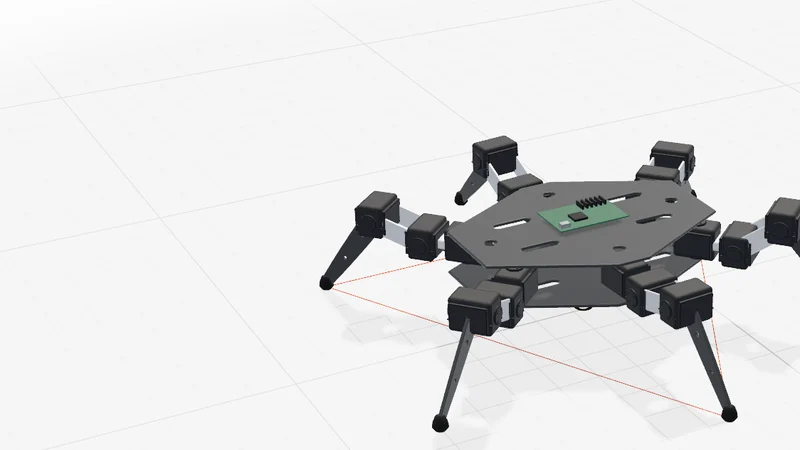
Robot 6 chân: ảnh chụp mô phỏngHEX

PhantomX AX (18 servo AX-12A)Robot 6 chân

Sáu chân, mười tám servo, ba dáng đi kinh điển. Đổi từ tripod sang wave và xem đa giác chống đỡ co giãn, biên ổn định tĩnh tăng giảm, mô men servo leo gần giới hạn khi thân hạ thấp.

  • Động học nghịch chân 3 bậc (định lý cos)
  • Dáng đi theo hệ số chống β: tripod 1/2, tetrapod 2/3, wave 5/6
  • Đa giác chống đỡ, biên ổn định tĩnh và biên dọc
  • Bước, chu kỳ và vận tốc v = S/(β·T)
  • Mô men servo ước lượng so với mô men kẹt 1,5 N·m
coxa 52 · femur 66 · tibia 133 mm · gắn chân 120/60/100 mm · AX-12A 1,5 N·m @12 V
Nguồn số liệu
  1. KurtE Phantom_Phoenix, Hex_Cfg.h (kích thước chân, vị trí gắn)
  2. ROBOTIS e-Manual: Dynamixel AX-12A
  3. McGhee & Frank (1968), On the stability properties of quadruped creeping gaits
  4. Song & Waldron (1989), Machines That Walk / phân tích dáng đi sóng
  5. Ting, Blickhan & Full (1994), biên ổn định dọc

Chiều dài femur và tibia trong cấu hình Phoenix được tác giả ghi là ước đoán; khối lượng 2,0 kg là giả định để ước lượng mô men.

Vào mô phỏng
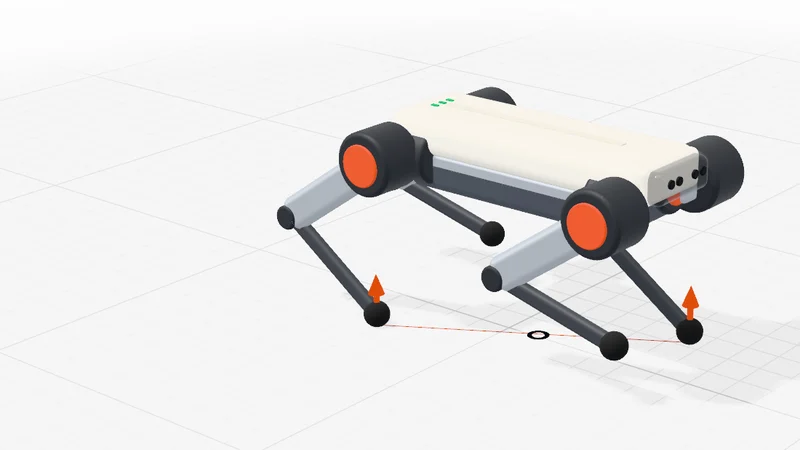
Chó robot 4 chân: ảnh chụp mô phỏngMC

Theo số đo MIT Mini Cheetah (9 kg, 12 động cơ)Chó robot 4 chân

Robot bốn chân dựng theo mã nguồn điều khiển Mini Cheetah của MIT. Đứng, đi bước, đi kiệu, bật nhảy: nhìn lực đỡ từng bàn chân, mặt chân đế co từ hình chữ nhật xuống tam giác rồi một đoạn thẳng, mười hai mặt đồng hồ mô men và nhiệt cuộn dây. Tách rời mười cụm, cô lập từng hệ, rồi tự lắp lại.

  • Động học chân 3 bậc: khép/mở, gập hông, gập gối (gối gập ra sau)
  • Mặt chân đế và cân bằng tĩnh: đứng 4 chân, đi bước 3 chân có dồn trọng tâm
  • Đi kiệu trên hai chân chéo: mô men lật dư, cân bằng động
  • Lực đỡ từng chân từ cân bằng lực và mô men; mô men khớp τ = Jᵀf
  • Hộp số 1 : 6, dòng i = τ/(N·kT), nhiệt cuộn dây i²R
  • Bật nhảy: v₀ = √(2gH), lực đẩy F = mg + mv₀²/2s
thân 380 × 98 mm giữa khớp · khép/mở 62 · đùi 209 · ống chân 195 mm · 9 kg · động cơ 3 N·m × 6 (gối × 9,33) · kT 0,05 N·m/A · R 0,173 Ω · 24 V
Nguồn số liệu
  1. mit-biomimetics/Cheetah-Software: MiniCheetah.h (kích thước, khối lượng, tỉ số truyền, động cơ), giấy phép MIT
  2. B. Katz, J. Di Carlo, S. Kim (2019), Mini Cheetah: A Platform for Pushing the Limits of Dynamic Quadruped Control, ICRA
  3. Real-time optimal landing control of the MIT Mini Cheetah (2021), arXiv:2110.02799 (khối lượng, mô men, chiều cao thân)
  4. McGhee & Frank (1968), On the stability properties of quadruped creeping gaits

Vỏ, đầu cảm biến, chu kỳ bước, quãng đẩy khi nhảy và thứ tự lắp ráp là giả định của bài. Lực đỡ chỉ tính thành phần thẳng đứng; mô men khớp tính tĩnh, bỏ quán tính của chân.

Vào mô phỏng
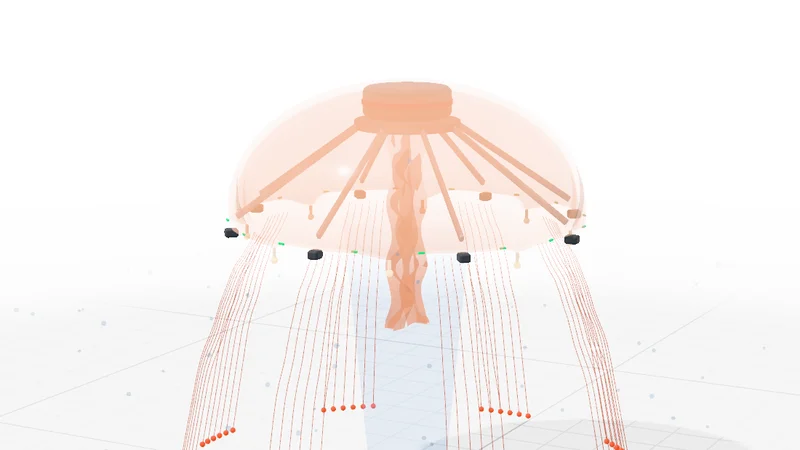
Sứa robot: ảnh chụp mô phỏngCYRO

Theo Cyro, Virginia Tech (1,7 m, 77 kg)Sứa robot

Robot mềm dưới nước mô phỏng sứa bờm sư tử. Chuông co lại đẩy nước ra, nước đẩy chuông đi: nhìn lực phụt vọt lên khi co, lực ngược khi giãn, vòng xoáy rời mép chuông, robot lên 2,4 m trong 5 nhịp như Cyro trong giếng lặn. Đẩy nghiêng để rhopalia dựng chuông lại, giữ độ sâu bằng điều khiển phản hồi, phóng tế bào gai, tách rời và lắp ráp.

  • Chuyển động bằng phản lực: định luật III, bảo toàn động lượng
  • Lực phụt F = (ρ/A)(dV/dt)², vì sao co nhanh mà giãn chậm
  • Lực cản ½ρCAv², khối nước kéo theo
  • Cảm biến thăng bằng (rhopalia) và mô men dựng lại
  • Lơ lửng: nổi dư và điều khiển phản hồi theo độ sâu
  • Tế bào gai: 700 ns, 5,41 triệu g, kiểm v = a·t
Cyro 1,7 m · 77 kg · giếng 4,3 m · lên 2,4 m trong 5 nhịp · Robojelly 164 mm, 8 bộ chấp hành, 0,7 Hz · tế bào gai 700 ns, 5,41·10⁶ g, 18,5–37,1 m/s
Nguồn số liệu
  1. Live Science (29/3/2013): Man-Size Jellyfish Robot Could Ply the Seas (Cyro, Virginia Tech)
  2. Dabiri, Colin, Costello (2007), Morphological diversity of medusan lineages constrained by animal–fluid interactions, J. Exp. Biol. 210:1868 (lực phụt theo Daniel 1983)
  3. Colin và cộng sự (2012), Biomimetic and live medusae reveal the mechanistic advantages of a flexible bell margin, PLoS ONE 7:e48909 (Robojelly)
  4. Nüchter, Benoit, Engel, Özbek, Holstein (2006), Nanosecond-scale kinetics of nematocyst discharge, Current Biology 16:R316
  5. Lion's mane jellyfish (Cyanea capillata): tám thuỳ, 70–150 tua mỗi thuỳ, kích thước ghi nhận

Đường kính chuông 1,7 m, cao chuông 0,55 m, hệ số cản 0,6, khối nước kéo theo, nổi dư −3 N, dài tua là giả định; biên độ co 31 % chọn để 5 nhịp đi được 2,4 m như Cyro. Số đo tế bào gai là của Hydra.

Vào mô phỏng
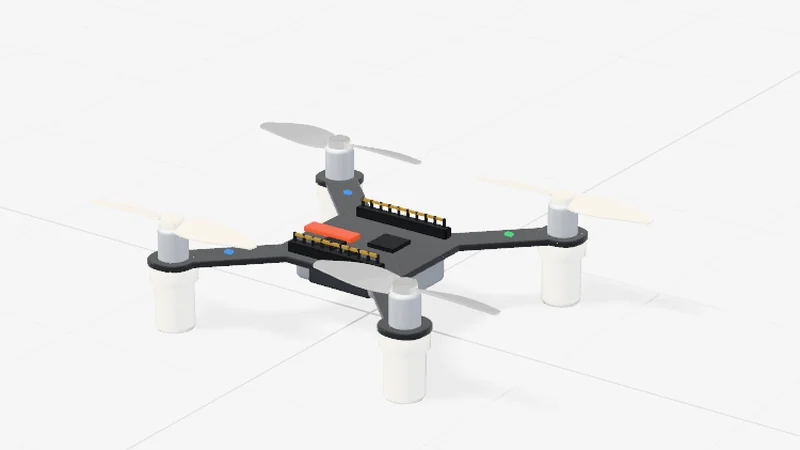
Drone 4 cánh: ảnh chụp mô phỏngCF2

Bitcraze Crazyflie 2.x (27 g)Drone 4 cánh

Một chiếc drone 27 g, mô hình vật lý theo số đo của ETH Zürich và bộ điều khiển chép đúng cấu trúc, hệ số của firmware gốc. Cất cánh, lăn, tiến, xoay, đẩy một cú gió và nhìn bốn vòng PID xếp tầng cứu nó, hoặc tăng hệ số cho tới khi nó lật.

  • Động lực học thân cứng 6 bậc tự do, lực và mô men từng rô-to
  • PID xếp tầng: vị trí 100 Hz → vận tốc → góc 500 Hz → tốc độ góc
  • Bộ trộn bốn động cơ cấu hình X
  • Trễ động cơ, nhiễu con quay, giới hạn bão hoà
  • Vì sao hệ số quá cao làm hệ mất ổn định
m 28 g · tay đòn 46 mm · J = diag(16,6; 16,7; 29,3)·10⁻⁶ kg·m² · τ động cơ 64,6 ms · vòng góc kp 6 ki 3 · vòng tốc độ góc kp 250 ki 500 kd 2,5
Nguồn số liệu
  1. J. Förster (2015), System Identification of the Crazyflie 2.0 Nano Quadrocopter, ETH Zürich
  2. bitcraze/crazyflie-firmware: controller_pid, attitude_pid_controller
  3. bitcraze/crazyflie-firmware: platform_defaults (hệ số, tần số lọc)
  4. bitcraze/crazyflie-firmware: power_distribution_quadrotor (bộ trộn legacy)
  5. Bitcraze: hệ toạ độ Crazyflie 2.x

Chiều quay từng động cơ suy từ dấu trong bộ trộn của firmware. Hệ số PID đọc từ nhánh master ngày 31/10/2026.

Vào mô phỏng
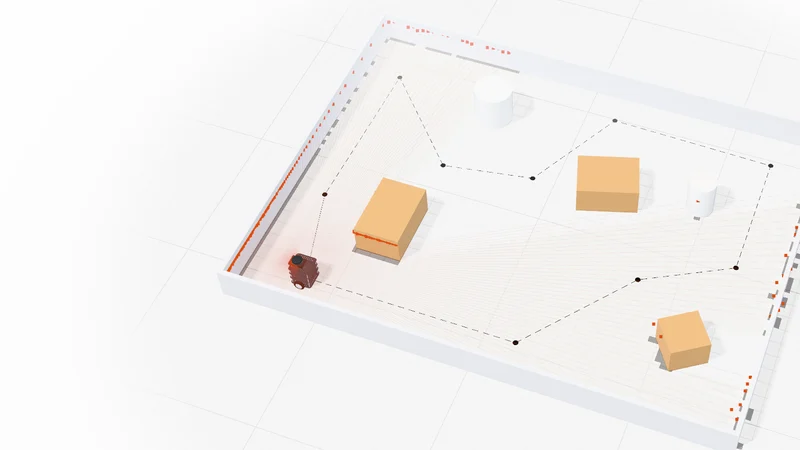
Xe tự hành vi sai: ảnh chụp mô phỏngTB3

ROBOTIS TurtleBot3 BurgerXe tự hành vi sai

Robot di động chuẩn của ROS chạy trong một căn phòng có hộp và trụ. Robot thật và robot "trong đầu" chạy song song: tắt định vị và nhìn odometry trôi, nhìn bản đồ LiDAR dựng theo vị trí sai bị nhân đôi tường, rồi bật lại và thấy mọi thứ khớp.

  • Động học vi sai, ràng buộc không khả tích
  • Encoder 4096 xung/vòng và odometry, vì sao sai số chỉ tăng
  • LiDAR LDS-02: 360 tia, 5 Hz, điểm mù 0,16 m
  • Bản đồ lưới chiếm chỗ cập nhật log-odds
  • Bám đường pure pursuit, ảnh hưởng của khoảng nhìn trước
  • Dừng an toàn và hành vi phục hồi
r 33 mm · L 160 mm · 0,22 m/s · 2,84 rad/s · XL430-W250 61 vòng/ph @12 V · LDS-02 0,16–8 m
Nguồn số liệu
  1. ROBOTIS e-Manual: TurtleBot3 thông số
  2. turtlebot3 burger.yaml, URDF, teleop (bán kính bánh, tốc độ)
  3. OpenCR turtlebot3_ros2 firmware (bán kính robot, hằng số)
  4. ROBOTIS e-Manual: LDS-02
  5. ROBOTIS e-Manual: Dynamixel XL430-W250

Phòng, vật cản, độ lệch bán kính bánh và trượt là giả định để dạy. Nút "định vị liên tục" mô phỏng kết quả của AMCL, không chạy bộ lọc hạt.

Vào mô phỏng

Cùng bộ dựng, cho phổ thông

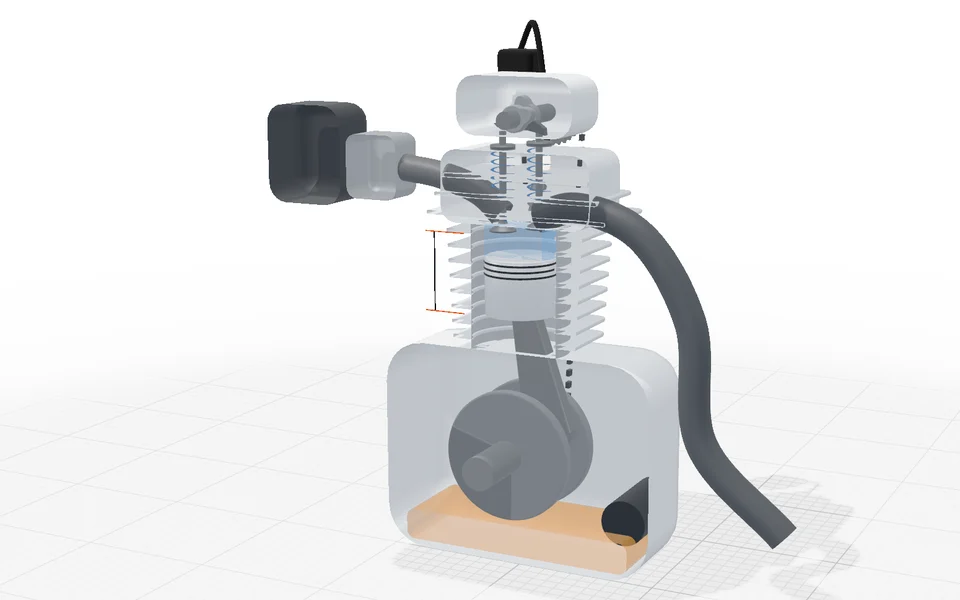
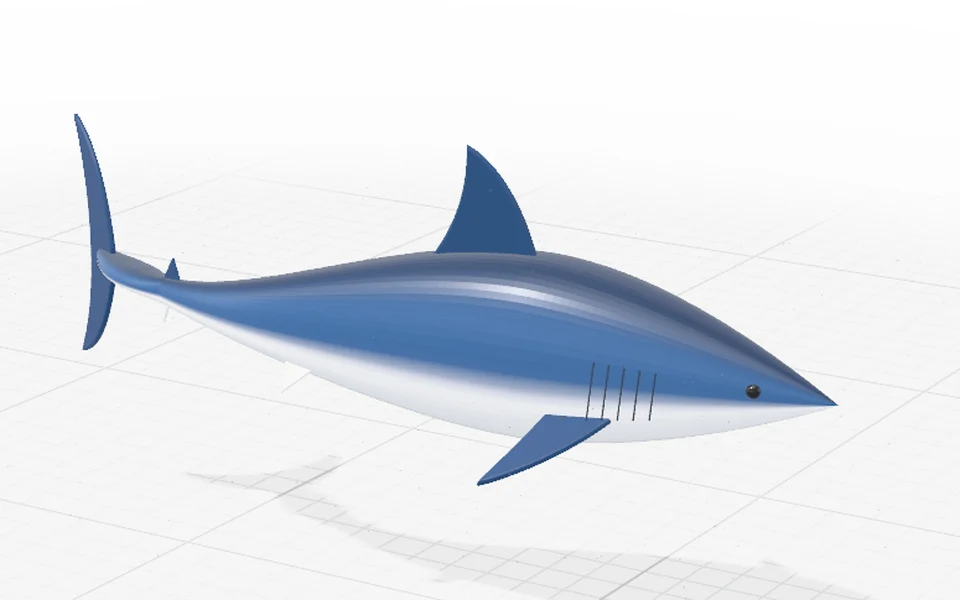
Công nghệ 11Động cơ xăng 4 kìCắt dọc động cơ Honda Wave Alpha 110, một đầu vào là góc trục khuỷu. Vật lí 10Robot cá mập makoBơi theo số đo cá mập thật, một đầu vào là tốc độ bơi.

Điều khiển chung

Kéo chuột / vuốtxoay camera; lăn chuột hoặc chụm hai ngón để thu phóng
1 2 3 4chuyển góc nhìn
N · Xbật tắt nhãn, X-quang (TurtleBot3: Z)
W A D X STurtleBot3: lái tay như turtlebot3_teleop_key
?q=0 / 1 / 2thêm vào địa chỉ để ép bậc chất lượng đồ hoạ (2 cho máy yếu)

Ghi công. Phương pháp dựng, phong cách bàn điều khiển và cách tổ chức trang theo teardown của elvarofficial, dựa trên claude-motion của whaleyxbt, giấy phép MIT. Đồ hoạ dùng three.js (MIT), phông Inter và JetBrains Mono (OFL).

Mã nguồn. tools/robotics: mỗi robot một thư mục, phần tính toán tách khỏi phần vẽ để kiểm bằng máy. Góp ý tại GitHub Issues.

Giới hạn. Đây là mô phỏng để dạy, không thay cho mô phỏng kỹ thuật (Gazebo, MuJoCo) hay phần cứng thật. Chỗ nào là giả định, trang ghi rõ ngay cạnh con số.